突破新世代機器人動態響應與爆發力極限之關鍵技術方案
在雙足人形機器人(Humanoid)、四足仿生機器狗(Quadruped)與新一代輕量化協作型機器手臂(Cobot)等尖端運動領域,「機構空間干涉」、「線束配線繁瑣」與「馬力重量比(功率重量比)不足」,向來是制約動態爆發力與運動靈活度的核心瓶頸。面對多自由度關節在瞬間加減速、騰空跳躍衝擊及路徑精密循跡的嚴苛考驗,採用外掛式伺服馬達、離散減速機與獨立驅動器的傳統拼裝架構,已完全無法滿足新世代機器人高集成度與輕量化的極致需求。
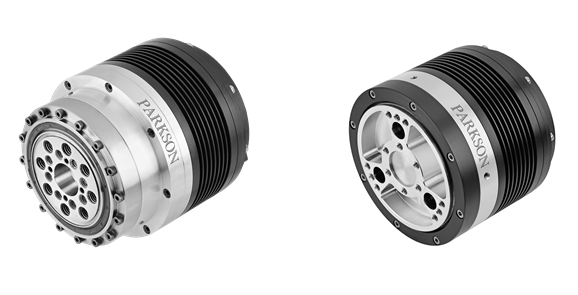
AXION 憑藉在機電整合與高精密伺服驅動領域的深厚技術實力,推出 JOINT MODULE 系列高性能三合一智慧整合型關節模組。將「高功率密度無框伺服馬達」、「高精度行星減速機/輕量化諧波減速機」與「高運算智能伺服驅動器」高度共構封裝,以極致精簡的機構尺寸釋放高達 250 Nm 的瞬間爆發扭矩,為新世代機器人提供隨插即用、高動態反應的核心動力心臟!
核心技術亮點與架構優勢
一、 3-in-1 一體化深度整合:極致機構瘦身與輕量化佈局
- 消除外露傳動鏈,結構極度緊湊:將內轉子無框伺服馬達、精密行星減速機構與高運算驅動控制板卡深度整合於扁平金屬外殼內,徹底免除傳統轉接法蘭、聯軸器與繁雜的外露配線,消除機構空間死角。
- 大幅降低關節轉動慣量(Inertia Ratio):扁平化大中空機構設計大幅縮短關節軸向長度與旋轉半徑,顯著減輕連桿末端負載慣量,全面釋放多關節系統的瞬間加減速靈敏度與軌跡動態反應。
- 隨插即用,模組化彈性導入:支援標準機械法蘭快速拆裝介面,省去繁瑣的同軸校正與電控調校,將整機機構組裝工時由數天大幅縮短至數小時,顯著加速原型機驗證與量產導入時程。
二、超高扭力密度與瞬間爆發力:從容應對極限衝擊負載
- 250Nm 瞬間峰值扭力輸出(過載倍率達 300%):以旗艦機型 JJM115-01 為例,額定扭力達 100 Nm,短時間(1 秒)瞬間輸出高達 250 Nm,提供高達 2.5 倍的瞬態過載餘裕,為四足奔馳騰躍與人形機器人落地衝擊提供充沛爆發力。
- 高剛性耐衝擊行星齒輪箱(Planetary Gearbox):齒輪組採用真空滲碳淬火與高精密齒面研磨工藝,減速比支援 20:1 / 25:1。在承受腳部接地劇烈衝擊與急起急停的重載交變扭力時,仍可維持極低背隙(Low Backlash)與卓越抗衝擊剛性。
- 高轉速與寬頻調速範圍:終端輸出轉速可達 80 ~ 150rpm,兼顧重載低速爬坡的大扭力平穩度,以及高速跑動所需的敏捷擺動頻寬。
三、雙編碼器全閉迴路控制與智慧雙 CAN 通訊架構
- 雙 12-bit 高解析度編碼器(雙位置回授):同時於減速前馬達轉子端與減速後輸出軸端配置獨立編碼器,即時補償傳動齒隙與機械軸系微形變,實現次度級(Sub-degree)的角度重複精度與真正的輸出端全閉迴路控制。
- 雙通道 CAN 匯流排介面(Dual CAN Interface):內建雙通道高速 CAN 匯流排通訊協議,支援 Daisy-chain 菊花鏈拓撲,簡化多模組串接與配線,提升系統擴充彈性,大幅精簡多關節主幹配線,具備極強的抗電磁干擾(EMI)與毫秒級即時通訊能力。
- 嚴苛環境之高可靠度散熱設計:工作環境溫度涵蓋 -20°C 至 +60°C(儲存溫度 -40°C 至 +80°C),關鍵功率模組散熱路徑經過最佳化熱流模擬,確保在戶外高溫、惡劣巡檢與長時間高強度運轉下始終維持長效熱穩定性。
產品規格總覽(Product Specifications)
| 關鍵規格項目 (Key Specifications) | 單位 | JJM115-01 | JJM115-02 | JJM085-01 |
|---|---|---|---|---|
| 工作額定電壓 (Rated DC Voltage) | VDC | DC 48V | DC 48V | DC 48V |
| 瞬間峰值輸出扭力 (Peak Torque, 1s) | Nm | 250 | 200 | 150 |
| 連續額定輸出扭力 (Rated Torque) | Nm | 100 | 80 | 70 |
| 最高輸出轉速 (Max. Output Speed) | rpm | 158 | 198 | 160 |
| 額定輸出轉速 (Rated Output Speed) | rpm | 120 | 150 | 140 |
| 連續額定相電流 (Rated Phase Current) | Arms | 31.8 | 31.8 | 22.3 |
| 瞬間峰值相電流 (Peak Current, 1s) | Arms | 95.4 | 95.4 | 66.9 |
| 行星減速比 (Gear Ratio) | - | 25 : 1 | 20 : 1 | 25 : 1 |
| 位置回授系統 (Position Feedback) | - | 雙 12-bit 編碼器 (全閉迴路) | 雙 12-bit 編碼器 (全閉迴路) | 雙 12-bit 編碼器 (全閉迴路) |
| 通訊介面 (Communication) | - | 雙通道 CAN 匯流排 (CAN 2.0) | 雙通道 CAN 匯流排 (CAN 2.0) | 雙通道 CAN 匯流排 (CAN 2.0) |
| 工作環境溫度 (Operating Temp.) | °C | -20 ~ +60 | -20 ~ +60 | -20 ~ +60 |
重點應用領域(Target Applications)
- 四足仿生機器狗(Quadrupedal Robots):專為肩關節、髖關節與膝關節等高頻劇烈衝擊節點設計,提供極限跳躍、不平整地形越野奔馳與動態姿態快速自平衡能力。
- 雙足人形機器人(Humanoid Robots):適用於下肢髖/膝/踝等大承載關節與上肢核心擺動機構,兼顧抗衝擊騰躍動力與擬人化步態的敏捷協調控制。
- 輕量化協作型機器手臂(Lightweight Cobots):支援多軸複合關節模組化快速拼接,滿足產線緊湊空間下之高剛性組裝、快速分揀與精巧作業需求。
- 特種外骨骼與移動載具(Exoskeletons & AGV/AMR):醫療復健與工業負重外骨骼的主動助力單元;以及空間受限下 AGV/AMR 的高扭力轉向驅動整合模組。
AXION:Powering Motion. Empowering Innovation.
AXION JOINT MODULE 全整合智慧關節模組系列,以無可匹敵的馬力重量比、超高瞬間過載能力與隨插即用的全閉迴路架構,徹底打破傳統動力關節在機構空間與輸出功率上的桎梏,是您打造新世代頂尖仿生肢體與高階自動化手臂的最佳動力心臟!
PARKSON 寶嘉誠工業|智造無界,創造未來